سنسور Mark Eye چیست؟
تعریف Mark Eye Sensor
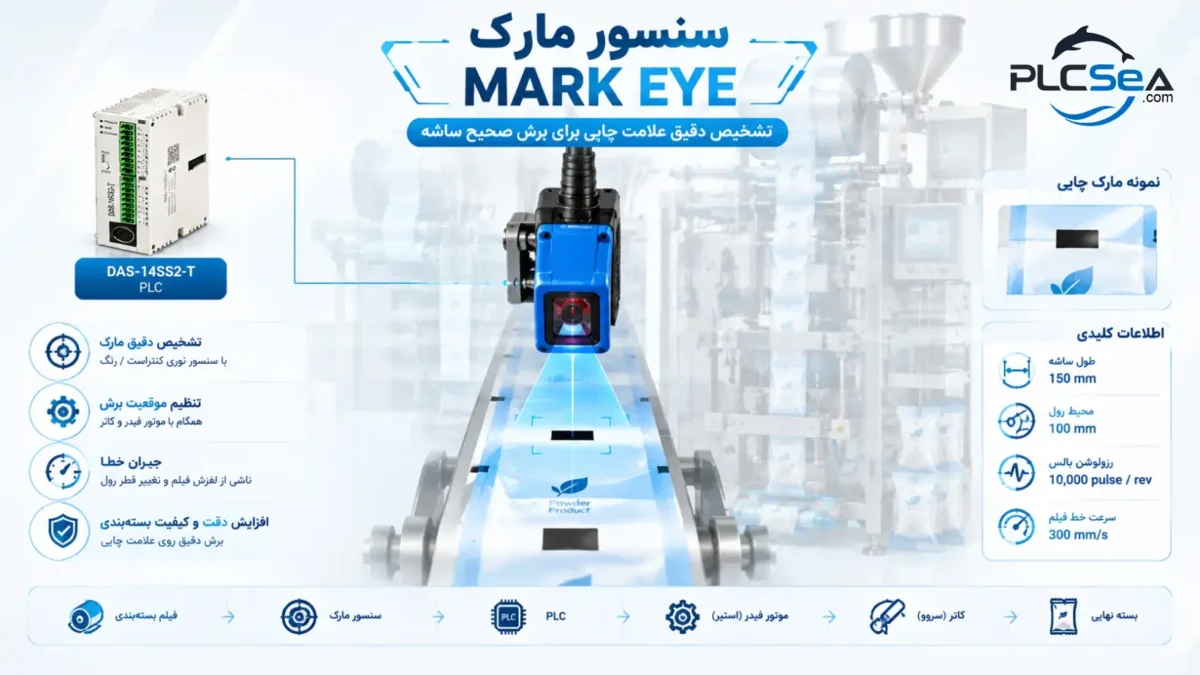
Mark Eye Sensor یک سنسور نوری مخصوص تشخیص Registration Mark روی فیلم بستهبندی است.
Registration Mark معمولاً یک علامت کوچک با کنتراست بالا است که هنگام چاپ روی فیلم ایجاد میشود.
برای مثال:
Film Direction
      ↓

────────────────────────────────────────

       █          █          █
       █          █          █
      MARK       MARK       MARK
       ↑          ↑          ↑

───────┼──────────┼──────────┼──────────
      150 mm     150 mm     150 mm
در یک فیلم ساشه ممکن است فاصله بین دو Mark مثلاً:
150 mm
باشد.
سنسور هر بار که Mark از مقابل آن عبور میکند، یک پالس دیجیتال به کنترلر میدهد.
Mark Eye چگونه کار میکند؟
فرض کنیم فیلم به سمت پایین حرکت میکند:
             Film
              ↓
       ┌─────────────┐
       │             │
       │             │
       │     █       │ ← Registration Mark
       │             │
       │             │
       └─────────────┘
              ↑
              │
        Mark Eye Sensor
زمانی که Mark از مقابل سنسور عبور کند:
Sensor OFF
     ↓
Mark detected
     ↓
Sensor ON
     ↓
PLC receives input
PLC میتواند لحظه تشخیص Mark را به عنوان یک Position Reference در نظر بگیرد.
در سیستمهای حرفهای، این اطلاعات همراه با Encoder و سیستم Motion برای اصلاح موقعیت استفاده میشود. Delta نیز در یک کاربرد رسمی بستهبندی توضیح میدهد که سنسور نوری موقعیت Registration Mark را تشخیص داده و خطای موقعیت را ثبت میکند تا محور برش بتواند موقعیت برش را اصلاح کند.
Mark Eye Sensor با سنسور معمولی چه تفاوتی دارد؟
هر سنسور Photoelectric الزاماً Mark Sensor مناسب نیست.
برای تشخیص Mark چاپی معمولاً باید اختلاف نوری یا رنگی بین:
Backgroundو
Registration Markتشخیص داده شود.
به همین دلیل در صنعت بستهبندی از Contrast Sensor یا سنسورهای مخصوص Registration Mark استفاده میشود.
برای مثال:
White Film

────────────────────────

          █
        Black Mark
          █

────────────────────────
          ↑
      Mark Sensor
سنسور باید بتواند تغییر Contrast را با سرعت بالا تشخیص دهد.
سازندگان سنسورهای صنعتی نیز Contrast Sensor را برای تشخیص Registration Mark در کاربردهای بستهبندی معرفی میکنند.
چه نوع سنسوری برای Mark Eye مناسب است؟
Contrast Sensor
یکی از گزینههای رایج برای فیلمهای چاپی است.
مزیت اصلی:
- تشخیص تفاوت بین Mark و Background
- سرعت پاسخ بالا
- مناسب برای فیلم چاپی
- مناسب برای خطوط بستهبندی
Color Mark Sensor
اگر Mark و زمینه اختلاف رنگ مشخصی داشته باشند، Color Mark Sensor میتواند گزینه مناسبی باشد.
برای مثال:
Film: White

Mark: Black
یا:
Film: Transparent
Mark: Red
اما انتخاب سنسور باید با توجه به رنگ فیلم، رنگ Mark، شفافیت، براق بودن و سرعت حرکت فیلم انجام شود.
برای فیلمهای براق یا شفاف، شرایط نصب اپتیک سنسور اهمیت زیادی دارد؛ SICK برای چنین مواد دشواری نکات خاصی درباره زاویه نصب و بازتاب پسزمینه مطرح میکند.
محل نصب Mark Eye در دستگاه ساشه
محل نصب سنسور بسیار مهم است.
فرض کنیم مسیر فیلم این باشد:
Film Roll
    ↓
Film Feeder
    ↓
Mark Eye
    ↓
Forming
    ↓
Sealing
    ↓
Cutter
    ↓
Finished Sachet
فاصله بین Mark Eye و Cutter را باید بدانیم.
مثلاً:
Mark Eye
   │
   │  350 mm
   │
   ▼
Cutter
این فاصله را میتوان به عنوان:
Sensor-to-Cutter Distance
در نظر گرفت.
چرا فاصله Mark Eye تا Cutter مهم است؟
فرض کنید:
Distance = 350 mmوقتی سنسور Mark را میبیند، آن Mark هنوز به تیغه نرسیده است.
بنابراین PLC نمیتواند همان لحظه دستور Cut بدهد.
باید ابتدا مقدار مشخصی فیلم حرکت کند:
Mark detected
      ↓
Measure / Calculate
      ↓
Feed 350 mm
      ↓
Cutter position
      ↓
CUT
در ماشینهای سریعتر، موضوع پیچیدهتر میشود و محور کاتر ممکن است در حین حرکت فیلم کار کند. Delta نیز در کاربردهای بستهبندی خود از هماهنگی محور، سنسور Mark و اصلاح موقعیت برای برش دقیق استفاده کرده است.
رابطه Mark Eye با موتور Feeder
موتور Feeder وظیفه حرکت دادن فیلم را دارد.
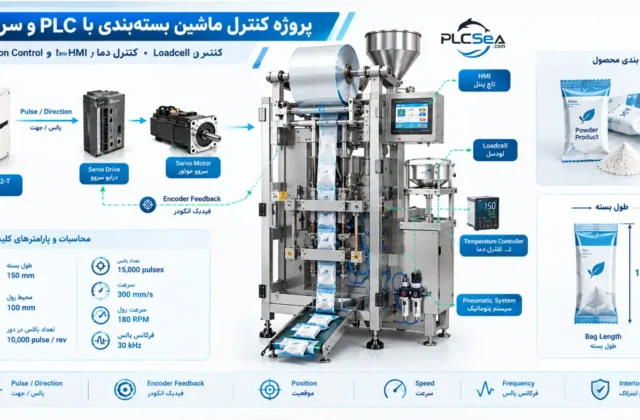
در پروژه نمونه ما میتوانیم از:
Stepper Motor + Stepper Driver
استفاده کنیم.
ساختار:
PLC
 │
 │ Pulse + Direction
 ▼
Stepper Driver
 │
 ▼
Stepper Motor
 │
 ▼
Feed Roller
 │
 ▼
Packaging Film
PLC تعداد پالسهای لازم برای حرکت فیلم را تعیین میکند.
محاسبه طول فیلم با پالس موتور
فرض کنیم:
Feed Roller Circumference = 100 mm

Motor/Driver Resolution =
10,000 pulse/revolution
بنابراین:
10,000 pulses
        ↓
100 mm
پس:
10000 / 100 = 100 pulses/mmیعنی برای حرکت:
150 mmنیاز داریم:
150 × 100
=
15,000 pulses
بنابراین:
150 mm Sachet
        ↓
15,000 pulses
اما این فقط موقعیت محاسبهشده است.
Mark Eye برای اصلاح اختلاف بین موقعیت محاسباتی و موقعیت واقعی استفاده میشود.
مشکل اصلی چیست؟
فرض کنیم PLC انتظار دارد Mark هر:
150 mmدیده شود.
اما به دلیل لغزش یا تغییر کشش فیلم، Mark واقعی در:
153 mmدیده شود.
پس:
Expected = 150 mm

Actual = 153 mm

Error = +3 mm
اگر این خطا اصلاح نشود، محل برش نسبت به طرح چاپشده جابهجا میشود.
مثلاً:
      Printed Design

┌──────────────────────┐
│      PRODUCT         │
│                      │
│          █           │ ← Mark
└──────────────────────┘
           ↑
         CUT
اگر Cutter سه میلیمتر جابهجا باشد:
┌──────────────────────┐
│      PRODUCT     │
│                 █    │
│            ↑         │
│          CUT         │
└──────────────────────┘
ظاهر بستهبندی خراب میشود.
Mark Tracking چیست؟
Mark Tracking یعنی سیستم به جای اینکه فقط به طول محاسباتی فیلم اعتماد کند، Mark واقعی چاپشده را دنبال کند.
به صورت ساده:
Expected Position
       │
       ▼
     PLC
       ▲
       │
Actual Mark Position
       │
    Mark Eye
سپس:
Error =
Actual Position - Expected Position
و کنترلر بر اساس Error، حرکت بعدی را اصلاح میکند.
این دقیقاً همان مفهوم کلی است که در کاربردهای بستهبندی Delta با عنوان ثبت موقعیت Mark و اصلاح موقعیت برش مطرح شده است.
اصلاح Feeder Motor چگونه انجام میشود؟
فرض کنیم طول بسته:
150 mmاست.
PLC ابتدا مقدار اولیه را برای Feeder تعیین میکند.
اما Mark Eye هنگام عبور Mark اطلاعات واقعی را میدهد.
مثلاً:
Expected Mark
      ↓
150 mm

Actual Mark
      ↓
152 mm
بنابراین:
Error = +2 mmکنترلر میتواند مقدار Feed یا Position را برای سیکل بعدی اصلاح کند.
برای مثال:
Nominal Feed = 150 mm

Correction = -2 mm

New command = 148 mm
نکته مهم: علامت Correction باید بر اساس جهت حرکت فیلم و تعریف مختصات ماشین تعیین شود؛ نباید یک فرمول مثبت/منفی را بدون تست مکانیکی برای همه ماشینها یکسان فرض کرد.
اصلاح Cutter چگونه انجام میشود؟
دو معماری اصلی وجود دارد.
روش اول: Feeder متوقف میشود و Cutter برش میزند
در ماشینهای سادهتر:
Feed
 ↓
Stop
 ↓
Mark Position Check
 ↓
Cutter
 ↓
Cut
 ↓
Feed
در این حالت کنترل موقعیت نسبتاً ساده است.
روش دوم: Feeder و Cutter در حین حرکت هماهنگ هستند
در ماشینهای سریعتر، فیلم ممکن است متوقف نشود.
در این حالت:
Film →→→→→→→→→→→→

Feeder → Continuous Motion

Cutter → Synchronized Motion
              ↓
             CUT
در این معماری باید سرعت و موقعیت کاتر با حرکت فیلم هماهنگ شود.
Delta در راهکار VFFS خود نیز به Mark Tracking، Encoder و Sequential Axis Correction برای افزایش دقت همراستایی دوخت و برش اشاره میکند.
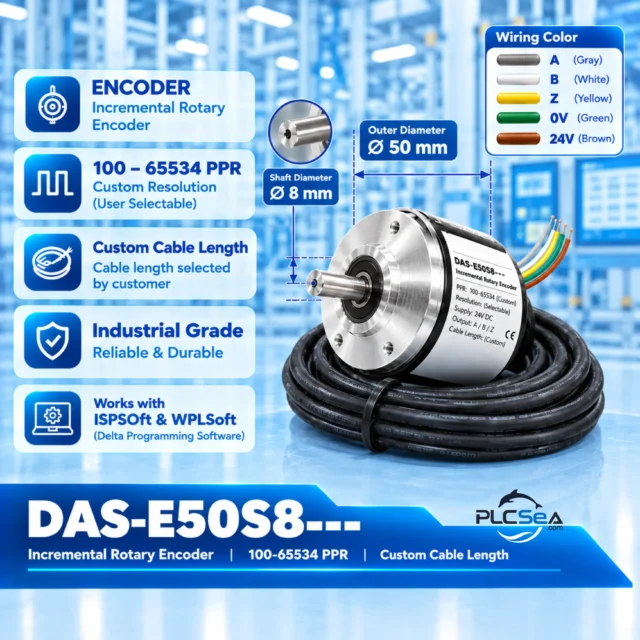
Encoder چه نقشی دارد؟
Mark Eye فقط میگوید:
«Mark الان از مقابل من عبور کرد.»
اما Encoder میتواند به سیستم بگوید:
«از زمان تشخیص Mark تاکنون چه مقدار فیلم حرکت کرده است؟»
بنابراین ترکیب بسیار قدرتمند است:
          Mark Eye
             │
             ▼
Film ────────●───────────────
             │
             ▼
            PLC
             ▲
             │
          Encoder
             │
             ▼
        Feed Roller
Encoder میتواند مقدار حرکت واقعی رول را اندازهگیری کند.
Delta نیز در یک کاربرد رسمی بستهبندی، ترکیب Feedback Encoder و فرمانهای موقعیت را برای Compensation توضیح داده است.
مثال کامل برای ساشه 150 میلیمتری
فرض کنیم مشخصات ماشین ما:
Bag Length             = 150 mm
Roll Circumference     = 100 mm
Pulse / Revolution     = 10,000
Mark-to-Mark Distance  = 150 mm
محاسبه:
10000 / 100
=
100 pulse/mm
بنابراین:
150 × 100
=
15,000 pulses
پس فرمان اولیه Feeder:
15,000 pulsesاست.
حالا Mark Eye را وارد سیستم میکنیم
فرض کنیم بعد از چند سیکل، سنسور Mark را در موقعیتی معادل:
152 mmتشخیص دهد.
پس خطا:
152 - 150
=
+2 mm
یا:
+200 pulsesبا فرض 100 pulse/mm.
سیستم میتواند این Error را برای اصلاح موقعیت استفاده کند.
اما در طراحی واقعی باید مشخص شود که اصلاح:
- روی Feed Axis انجام شود،
- روی Cutter Axis انجام شود،
- یا بین هر دو محور تقسیم شود.
این موضوع به مکانیزم ماشین بستگی دارد.
چرا فقط افزایش یا کاهش سرعت موتور کافی نیست؟
این یکی از اشتباهات رایج است.
اگر Mark همیشه با خطای ثابت دیده شود، مشکل ممکن است Position Offset باشد، نه Speed.
مثلاً:
Every cycle:

Mark error = +3 mm
در این حالت ابتدا باید Offset یا Position Compensation بررسی شود.
اما اگر خطا در طول زمان افزایش پیدا کند:
Cycle 1 → +1 mm
Cycle 2 → +2 mm
Cycle 3 → +3 mm
Cycle 4 → +4 mm
احتمالاً باید مواردی مثل:
- Slip
- Feed calibration
- Roller diameter
- Film tension
- Encoder measurement
- Motor scaling
بررسی شوند.
تنظیم Mark Eye روی فیلم
مرحله اول: فیلم را نصب کنید
فیلم باید با مسیر واقعی ماشین نصب شود.
Film Roll
   ↓
Guide Roller
   ↓
Feed Roller
   ↓
Mark Eye
   ↓
Forming
   ↓
Cutter
مرحله دوم: Mark را مقابل سنسور قرار دهید
علامت چاپی را در محدوده تشخیص سنسور قرار دهید.
Background
───────────────

      █
     MARK
      █
      ↑
      │
   Mark Eye
مرحله سوم: Teach-in
هدف این است که سنسور بتواند تفاوت بین:
بسته به مدل سنسور، Teach-in انجام میشود.
Film Backgroundو:
Registration Markرا بهدرستی تشخیص دهد.
در سنسورهای Contrast، کیفیت Teach-in روی پایداری تشخیص تأثیر مستقیم دارد.
فاصله سنسور تا Cutter را اندازه بگیرید
مثلاً:
Mark Eye
   │
   │
   │ 350 mm
   │
   ▼
Cutter
این مقدار را در تنظیمات HMI وارد میکنیم:
Mark Sensor → Cutter Distance

350 mm
تنظیمات پیشنهادی HMI
برای این ماشین میتوانیم صفحهای مانند زیر طراحی کنیم:
┌─────────────────────────────────────┐
│        MARK TRACKING SETTINGS       │
├─────────────────────────────────────┤
│ Bag Length              150.0 mm    │
│ Mark Distance           150.0 mm    │
│ Sensor-Cutter Distance  350.0 mm    │
│ Feed Resolution         100 p/mm    │
│ Mark Offset               0.0 mm    │
│ Mark Correction           0.0 mm    │
│ Max Correction             ±5 mm    │
│ Mark Timeout               500 ms   │
├─────────────────────────────────────┤
│ MARK SENSOR:          ● DETECTED    │
│ FEEDER:               ● READY       │
│ CUTTER:               ● READY       │
└─────────────────────────────────────┘
این صفحه برای تنظیم دستگاه توسط اپراتور بسیار کاربردی است.
Mark Offset چیست؟
فرض کنید Mark دقیقاً در محل موردنظر برش نیست و نیاز است Cutter نسبت به Mark کمی جلو یا عقبتر قرار بگیرد.
مثلاً:
Mark Offset = +1.5 mmاین مقدار میتواند برای تنظیم موقعیت برش نسبت به Mark استفاده شود.
بنابراین:
Mark detected
      ↓
Position calculation
      ↓
Mark Offset
      ↓
Cutter command
Mark Correction چیست؟
Correction با Offset کمی متفاوت است.
Offset معمولاً تنظیم پایه مکانیکی/فرآیندی است.
اما Correction برای جبران خطای اندازهگیریشده در حین کار استفاده میشود.
مثلاً:
Offset = +1.0 mm

Measured Error = -0.8 mm

Correction = -0.8 mm
ساختار کنترل میتواند به صورت مفهومی چنین باشد:
Nominal Position
       +
Mark Offset
       +
Mark Correction
       ↓
Final Cutter Position
نقش موتور Feeder و Cutter
در ماشین ما دو محور مهم داریم:
محور Feeder
وظیفه:
حرکت فیلممحور Cutter
وظیفه:
برش فیلمدر ماشین ساده:
Feeder → Move → Stop
                  ↓
                Cutter
در ماشین پیشرفته:
Feeder →→→→→→→→→→→
             ↘
              Synchronization
             ↗
Cutter →→→→→→→→→→→
در سیستمهای Motion پیشرفته، محورهای Feeding و Cutting میتوانند با هم Synchronize شوند.
آیا باید Cutter را با Stepper بسازیم یا Servo؟
Film Feeder
    ↓
Stepper Motor
برای پروژه آموزشی ما، من پیشنهاد میکنم:
و:
Cutter
    ↓
Servo Motor
چون این ترکیب امکان آموزش بسیار خوبی ایجاد میکند.
Stepper
برای:
- Feed Length
- Pulse Count
- Film Position
Servo
برای:
- Cutter Position
- Speed Synchronization
- Acceleration/Deceleration
- High-speed positioning
در کاربردهای بستهبندی Delta نیز Servo برای حرکتهای سریع و دقیق مرتبط با Sealing/Cutting استفاده شده است.
ساختار کامل سیستم
برای پروژهای که در مقاله قبلی تعریف کردیم:
                    HMI
                     │
                     ▼
              DAS-14SS2-T PLC
                     │
        ┌────────────┼─────────────┐
        │            │             │
        ▼            ▼             ▼
 Mark Eye        Stepper        Servo
 Sensor          Driver         Drive
        │            │             │
        │            ▼             ▼
        │         Feeder         Cutter
        │            │             │
        └────────────┼─────────────┘
                     │
                     ▼
                  Film
                     │
                     ▼
                  Sachet
و برای Feedback:
Mark Eye
    ↓
Registration Reference

Encoder
    ↓
Actual Film Motion

PLC / Motion Controller
    ↓
Position Error

Position Error
    ↓
Feed / Cutter Compensation
Interlock برای Mark Sensor
این بخش برای برنامه PLC بسیار مهم است.
قبل از شروع Automatic Mode باید:
Safety OK
AND
Film OK
AND
Mark Sensor OK
AND
Feeder Ready
AND
Cutter Ready
AND
Temperature OK
AND
No Alarm
برقرار باشد.
اگر Mark پیدا نشد چه کنیم؟
نباید ماشین بدون کنترل به کار خود ادامه دهد.
مثلاً:
Start Cycle
     ↓
Feed Film
     ↓
Waiting for Mark
     ↓
Mark detected?
   ↙       ↘
 YES        NO
 ↓           ↓
Continue    Timer
             ↓
          Timeout
             ↓
           Alarm
مثلاً:
MARK NOT FOUNDو ماشین وارد Fault شود.
این کار از تولید تعداد زیادی ساشه با برش اشتباه جلوگیری میکند.
اگر دو Mark پشت سر هم دیده شد چه کنیم؟
این هم یک خطای مهم است.
اگر سنسور به دلیل Noise یا تنظیم نادرست دو بار Trigger شود:
Expected:

MARK ───────────── MARK
ولی PLC ببیند:
MARK ─ MARK ────── MARKممکن است موقعیت اشتباه شود.
بنابراین برنامه باید برای Mark Detection دارای منطق مناسب باشد، مانند:
- Edge Detection
- Minimum Mark Distance
- Debounce/Filtering
- Timeout
- Expected Mark Window
باشد.
Window برای Mark Detection
به جای اینکه PLC هر پالس سنسور را بدون بررسی قبول کند، میتوان یک محدوده مجاز تعریف کرد.
مثلاً:
Expected Mark Position = 150 mm

Allowed Window:

145 mm ───────── 155 mm
              ↑
            Mark
اگر Mark خارج از محدوده باشد:
MARK POSITION ERRORو اپراتور میتواند بررسی کند:
- سنسور جابهجا شده؟
- فیلم لغزش دارد؟
- Mark چاپ نشده؟
- چاپ اشتباه است؟
- Feed calibration اشتباه است؟
نکته بسیار مهم درباره سنسور Mark Eye
Mark Eye خودش Cutter را کنترل نمیکند.
سنسور فقط اطلاعات موقعیت Mark را تولید میکند.
کنترل اصلی توسط سیستم Motion/PLC انجام میشود:
Mark Eye
    ↓
Detection
    ↓
PLC / Motion Controller
    ↓
Position Calculation
    ↓
Compensation
    ↓
Feeder / Cutter
بنابراین کیفیت نهایی برش به مجموعهای از عوامل وابسته است:
Sensor
+
PLC Response
+
Encoder
+
Motor
+
Mechanical Transmission
+
Film Tension
+
Cutter
خطاهای رایج در Mark Tracking
سنسور Mark را نمیبیند
علل احتمالی:
- Contrast کم
- Mark کوچک
- Film شفاف
- Film براق
- فاصله نامناسب
- زاویه نصب نامناسب
- Teach-in نامناسب
- نور محیط
- سرعت بالای فیلم
برای فیلمهای شفاف و براق، شرایط اپتیکی نصب سنسور اهمیت ویژهای دارد.
Mark دیده میشود ولی برش دقیق نیست
در این حالت باید موارد زیر بررسی شوند:
Mark Sensor Position
        ↓
Sensor-to-Cutter Distance
        ↓
Feed Scaling
        ↓
Encoder
        ↓
Motor Resolution
        ↓
Mechanical Slip
        ↓
Cutter Position
خطای برش در هر سیکل بیشتر میشود
احتمالاً باید سیستم Feed و Feedback بررسی شود.
مثلاً:
Cycle 1 → 0.5 mm
Cycle 2 → 1.0 mm
Cycle 3 → 1.5 mm
Cycle 4 → 2.0 mm
در این شرایط فقط تغییر Mark Offset ممکن است مشکل اصلی را حل نکند.
یک نکته مهم درباره فیلم چاپی
در یک ماشین واقعی، فاصله Markها همیشه الزاماً دقیقاً برابر طول اسمی ساشه نیست.
برای مثال:
Nominal Sachet Length = 150 mmولی فاصله چاپ و Mark باید از طراحی واقعی بستهبندی و Artwork مشخص شود.
بنابراین در پروژه واقعی باید این موارد از روی فیلم واقعی اندازهگیری شوند:
Mark-to-Mark Distance
Print Position
Cut Position
Sensor-to-Cutter Distanceجمعبندی سیستم Mark Eye
در یک دستگاه VFFS یا Sachet Machine، سیستم Registration میتواند به صورت زیر باشد:
              PRINTED FILM
                   │
                   ▼
             ┌───────────┐
             │ MARK EYE  │
             │  SENSOR   │
             └─────┬─────┘
                   │
              Mark Trigger
                   │
                   ▼
              ┌─────────┐
              │   PLC   │
              └────┬────┘
                   │
        ┌──────────┴──────────┐
        │                     │
        ▼                     ▼
     FEEDER                 CUTTER
     STEPPER                SERVO
        │                     │
        └──────────┬──────────┘
                   ▼
             EXACT CUT
                   │
                   ▼
                SACHET
هدف سیستم این نیست که فقط 150 mm فیلم را ببرد؛ هدف این است که برش نسبت به Mark چاپشده در موقعیت صحیح قرار بگیرد.
به همین دلیل در ماشینهای حرفهای، Mark Sensor بهعنوان مرجع واقعی چاپ، همراه با Encoder و Motion Control برای Compensation استفاده میشود. Delta نیز برای VFFS بهصورت مشخص از Auto Mark Tracking با Color Mark Sensor و Encoder و اصلاح محور برای افزایش دقت Alignment نام میبرد.