مقدمه
موتورها بخش مهمی از بسیاری از ماشینآلات و خطوط تولید هستند. کانوایرها، پمپها، فنها، میکسرها، رولرها، سیستمهای انتقال و بسیاری از مکانیزمهای صنعتی برای ایجاد حرکت به موتور وابستهاند.
اما در یک سیستم اتوماسیون، روشن و خاموش کردن موتور تنها بخشی از مسئله است.
سیستم کنترل ممکن است نیاز داشته باشد سرعت موتور را متناسب با شرایط فرآیند تغییر دهد، چند محور را با یکدیگر هماهنگ کند، وضعیت Drive را مانیتور کند یا حرکت یک مکانیزم را بر اساس موقعیت واقعی آن کنترل کند.
به همین دلیل انتخاب معماری Motion و Drive باید بر اساس نیاز واقعی ماشین انجام شود.
مسئله صنعتی
روش کنترل یک موتور مستقیماً به کاربرد آن وابسته است.
در یک کانوایر ساده ممکن است تنها Run و Stop کافی باشد، اما در کاربرد دیگری ممکن است نیاز به کنترل دقیق سرعت وجود داشته باشد. در ماشینهای پیچیدهتر نیز ممکن است سیستم به کنترل موقعیت، گشتاور یا هماهنگی چند محور نیاز داشته باشد.
انتخاب نادرست روش کنترل میتواند باعث پیچیدگی غیرضروری، عملکرد نامناسب ماشین یا محدودیت در توسعه آینده شود.
بنابراین ابتدا باید مشخص شود که سیستم واقعاً به چه نوع حرکتی نیاز دارد:
- حرکت با سرعت ثابت
- سرعت متغیر
- تغییر جهت
- کنترل شتاب و کاهش سرعت
- کنترل موقعیت
- کنترل گشتاور
- هماهنگی چند محور
معماری پیشنهادی
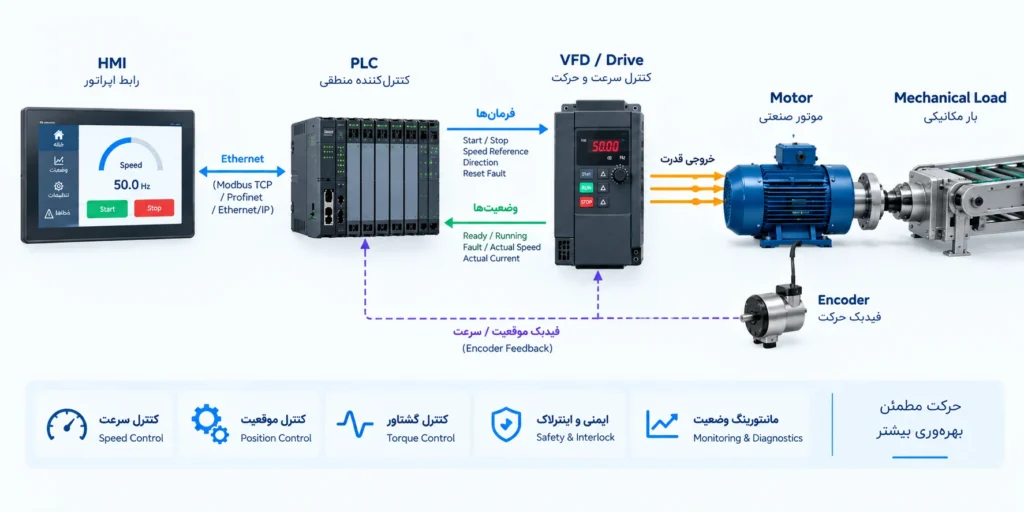
یک ساختار متداول میتواند به شکل زیر باشد:
HMI ← PLC ← Drive ← Motor ← Mechanical Load
در کنار این مسیر، اطلاعات وضعیت و Fault از Drive به PLC بازمیگردد و در صورت نیاز سنسورها یا Encoderها نیز فیدبک واقعی حرکت را در اختیار سیستم کنترل قرار میدهند.
در سیستمهای پیچیدهتر ممکن است چند Drive یا Servo Axis از طریق شبکه صنعتی به PLC یا Motion Controller متصل شوند.
نقش HMI
HMI رابط اپراتور با سیستم است و میتواند برای مشاهده وضعیت موتور، تنظیم Setpoint، مشاهده Faultها و کنترل مجاز تجهیزات استفاده شود.
نقش PLC
PLC منطق ماشین، شرایط راهاندازی، Interlockها و هماهنگی موتور با سایر تجهیزات را مدیریت میکند.
نقش Drive
Drive فرمان حرکتی را اجرا کرده و متناسب با نوع سیستم، سرعت، گشتاور یا موقعیت موتور را کنترل میکند.
نقش Feedback
Encoder یا سایر سنسورهای حرکتی میتوانند اطلاعات واقعی سرعت، موقعیت یا حرکت محور را در اختیار سیستم کنترل قرار دهند.
انتخاب روش کنترل موتور
همه موتورها به Drive پیچیده نیاز ندارند.
برای یک موتور ساده که فقط باید روشن یا خاموش شود، استفاده از Contactor و تجهیزات حفاظتی مناسب ممکن است کافی باشد.
اگر کنترل سرعت، شتاب یا رفتار نرمتر موتور مورد نیاز باشد، استفاده از VFD میتواند مناسبتر باشد.
در کاربردهایی که موقعیت، سرعت یا گشتاور با دقت بیشتری باید کنترل شود، ممکن است Servo System انتخاب مناسبتری باشد.
انتخاب بین این روشها باید بر اساس نیاز مکانیکی و فرآیندی انجام شود، نه صرفاً پیچیدهتر بودن تجهیزات.
کنترل موتور با VFD
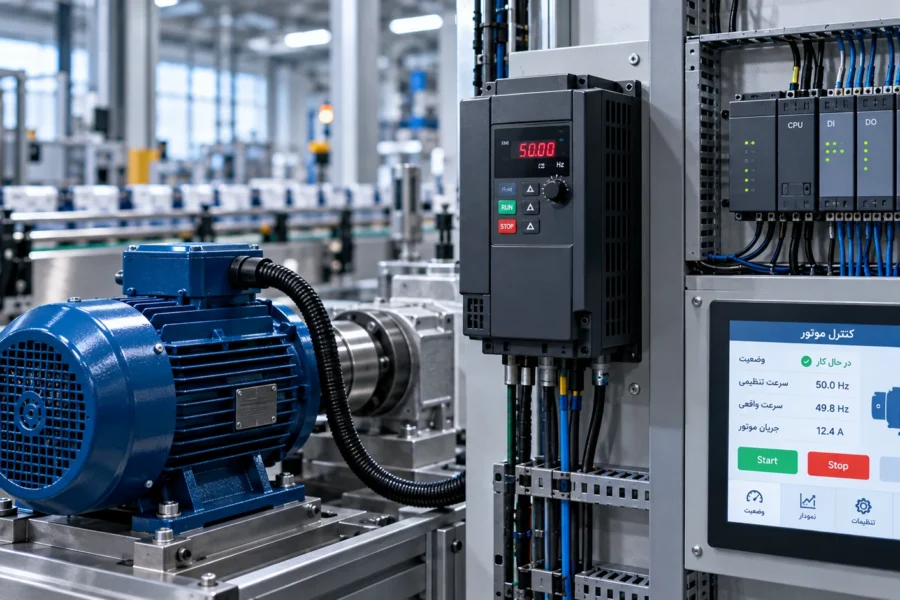
اینورتر یا Variable Frequency Drive امکان کنترل سرعت بسیاری از موتورهای AC را از طریق کنترل فرکانس و ولتاژ خروجی فراهم میکند.
در یک سیستم مبتنی بر PLC، کنترلر میتواند فرمانهایی مانند موارد زیر را برای Drive ارسال کند:
- Start / Stop
- Forward / Reverse
- Speed Reference
- Reset Fault
در مقابل، Drive نیز میتواند اطلاعاتی مانند موارد زیر را در اختیار PLC قرار دهد:
- Ready
- Running
- Fault
- Actual Frequency
- Actual Speed
- Current
این تبادل اطلاعات امکان هماهنگکردن موتور با منطق کلی ماشین را فراهم میکند.
کنترل سرعت
در بسیاری از کاربردها Setpoint سرعت از HMI یا منطق PLC تعیین میشود.
برای مثال اپراتور ممکن است سرعت کانوایر را تنظیم کند یا PLC بر اساس وضعیت فرآیند مقدار سرعت مناسب را انتخاب کند.
در این حالت باید محدودیتهای مجاز سرعت، شرایط تغییر Setpoint و رفتار سیستم هنگام Start و Stop مشخص باشد.
Ramp و شتاب حرکت
بسیاری از Driveها امکان تعریف Acceleration و Deceleration Ramp را فراهم میکنند.
این پارامترها تعیین میکنند موتور با چه نرخ شتابی به Setpoint برسد یا متوقف شود.
انتخاب Ramp مناسب میتواند به کاهش ضربههای مکانیکی و کنترل بهتر فرآیند کمک کند، اما مقدار آن باید با توجه به بار، اینرسی، مکانیزم ماشین و محدودیتهای Drive تعیین شود.
ارتباط PLC و Drive
ارتباط PLC با Drive میتواند به روشهای مختلف انجام شود.
در سیستمهای ساده ممکن است از ورودی و خروجیهای دیجیتال و یک سیگنال Analog برای Speed Reference استفاده شود.
در سیستمهای دیگر، ارتباط از طریق شبکه صنعتی انجام میشود و PLC میتواند علاوه بر فرمانها، اطلاعات بیشتری از وضعیت Drive دریافت کند.
انتخاب روش ارتباط به عواملی مانند موارد زیر بستگی دارد:
- تعداد Driveها
- تجهیزات مورد استفاده
- حجم اطلاعات مورد نیاز
- نیاز به Diagnostics
- ساختار شبکه صنعتی
- معماری کلی سیستم
Interlock و Permissive
فرمان حرکت موتور نباید تنها به درخواست Start وابسته باشد.
قبل از راهاندازی ممکن است مجموعهای از شرایط لازم باشد. برای مثال:
- Drive آماده باشد
- Fault فعال نباشد
- مسیر مکانیکی آزاد باشد
- تجهیز پاییندست آماده باشد
- فشار یا سطح فرآیند در محدوده مجاز باشد
- Mode مناسب انتخاب شده باشد
این شرایط میتوانند در منطق Permissive و Interlock سیستم مدیریت شوند.
Permissive
Permissive مشخص میکند آیا شرایط اولیه لازم برای شروع حرکت فراهم است یا خیر.
Interlock
Interlock میتواند در صورت ایجاد یک وضعیت غیرمجاز، از شروع حرکت جلوگیری کند یا عملکرد تجهیز را متوقف کند.
ساختار این منطق باید به شکلی باشد که اپراتور بتواند دلیل عدم اجازه Start یا علت توقف را بهسادگی تشخیص دهد.
مدیریت Fault
Faultهای Drive باید بخشی از منطق کنترل باشند، نه صرفاً یک پیام روی HMI.
هنگام وقوع Fault باید مشخص باشد:
- موتور چه رفتاری داشته باشد
- سایر تجهیزات وابسته چه واکنشی نشان دهند
- چه پیامی به اپراتور نمایش داده شود
- Reset تحت چه شرایطی مجاز باشد
- پس از رفع Fault آیا Restart خودکار مجاز است یا خیر
در بسیاری از کاربردها Restart ناخواسته میتواند خطرناک باشد؛ بنابراین رفتار سیستم پس از رفع Fault باید از ابتدا مشخص شود.
نمایش Fault در HMI
بهتر است HMI علاوه بر وضعیت Fault، اطلاعات قابل فهمی برای اپراتور نمایش دهد.
نمایش صرف یک کد خطای عددی بدون توضیح معمولاً برای بهرهبرداری و عیبیابی کافی نیست.
Encoder و Feedback
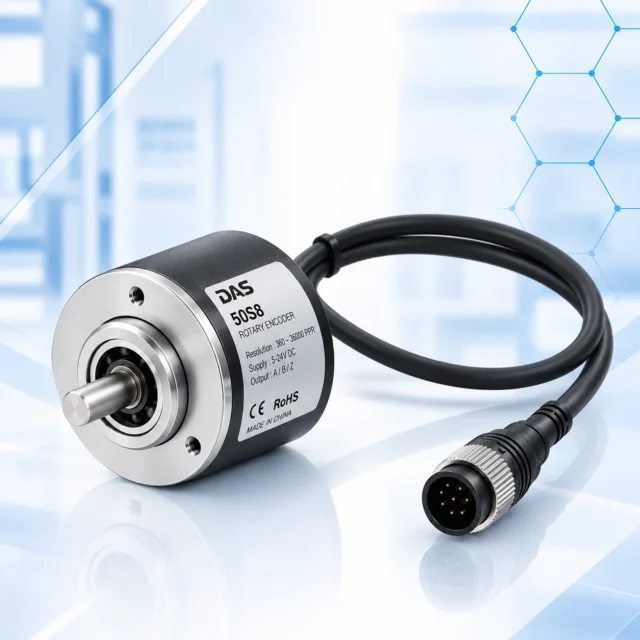
در کاربردهایی که دانستن سرعت یا موقعیت واقعی اهمیت دارد، میتوان از Encoder یا سایر تجهیزات Feedback استفاده کرد.
Encoder میتواند اطلاعاتی درباره حرکت واقعی محور در اختیار سیستم قرار دهد.
این اطلاعات ممکن است برای موارد زیر استفاده شوند:
- اندازهگیری سرعت
- شمارش حرکت
- تشخیص موقعیت
- Synchronization
- کنترل Closed-Loop
نوع Encoder و نحوه اتصال آن باید متناسب با سرعت، دقت مورد نیاز و کنترلر انتخاب شود.
Servo و کنترل موقعیت
در برخی ماشینآلات، کنترل سرعت بهتنهایی کافی نیست و محور باید به موقعیت مشخصی برسد.
در چنین کاربردهایی Servo Motor و Servo Drive میتوانند برای کنترل دقیقتر حرکت استفاده شوند.
کاربردهای متداول Servo
نمونههایی از کاربردهای این سیستم عبارتاند از:
- سیستمهای Pick & Place
- مکانیزمهای Positioning
- Feed Axis
- ماشینهای برش
- سیستمهای بستهبندی
- مکانیزمهای Indexing
معماری Servo باید بر اساس پروفایل حرکت، بار، سرعت، شتاب، دقت و نیازهای مکانیکی طراحی شود.
هماهنگی چند موتور و محور
در بسیاری از خطوط، موتورها کاملاً مستقل از یکدیگر نیستند و باید رفتار هماهنگی داشته باشند.
برای مثال سرعت یک کانوایر ممکن است بر اساس سرعت ماشین قبل یا بعد از آن تنظیم شود.
در سیستمهای دیگر ممکن است چند محور نیاز به Synchronization دقیقتری داشته باشند.
سطح هماهنگی مورد نیاز تعیین میکند که یک کنترل ساده Speed Reference کافی است یا سیستم به Motion Control پیشرفتهتری نیاز دارد.
HMI و مانیتورینگ Drive
HMI باید اطلاعاتی را نمایش دهد که برای بهرهبرداری و عیبیابی مفید باشند.
برای هر Drive میتوان اطلاعاتی مانند موارد زیر را نمایش داد:
- وضعیت Run
- Speed Setpoint
- Actual Speed
- Fault Status
- Current
- Mode
- Communication Status
همچنین اپراتور باید بتواند تشخیص دهد که چرا یک موتور اجازه حرکت ندارد یا چه عاملی باعث توقف آن شده است.
ملاحظات ایمنی
منطق عادی PLC، فرمان Stop نرم یا Interlock نرمافزاری نباید بهتنهایی جایگزین طراحی ایمنی ماشین شود.
در کاربردهایی که حرکت ماشین میتواند برای افراد خطر ایجاد کند، عملکردهای ایمنی باید بر اساس ارزیابی ریسک و الزامات و استانداردهای مرتبط طراحی و اعتبارسنجی شوند.
بسته به کاربرد، این موضوع میتواند شامل عملکردها و تجهیزات Safety-Rated مانند Emergency Stop، Safe Torque Off یا سایر راهکارهای مناسب ایمنی ماشین باشد.
مزایای معماری مناسب Drive و Motion
طراحی صحیح سیستم کنترل حرکت میتواند به موارد زیر کمک کند:
- کنترل بهتر سرعت و حرکت
- کاهش ضربههای مکانیکی
- هماهنگی بهتر تجهیزات
- عیبیابی سریعتر Drive
- مانیتورینگ وضعیت موتور
- انعطاف بیشتر ماشین
- امکان توسعه سیستم
- کنترل دقیقتر فرآیند
این راهکار برای چه کاربردهایی مناسب است؟
راهکار کنترل موتور، Drive و Motion میتواند در کاربردهای مختلف صنعتی مورد استفاده قرار گیرد، از جمله:
- کانوایرها
- پمپها
- فنها
- میکسرها
- خطوط بستهبندی
- ماشینهای پرکن
- سیستمهای انتقال
- رولرها
- سیستمهای Positioning
- ماشینهای چندمحوره
نوع معماری و تجهیزات باید برای هر کاربرد بر اساس نیاز واقعی سیستم انتخاب شود.
جمعبندی
کنترل موتور در اتوماسیون صنعتی میتواند از یک فرمان ساده Run/Stop تا یک سیستم چندمحوره با کنترل دقیق موقعیت گسترش پیدا کند.
نکته اصلی، انتخاب سطح مناسب کنترل برای نیاز واقعی ماشین است.
PLC، Drive، Motor، Encoder و HMI باید بهعنوان اجزای یک سیستم واحد دیده شوند تا فرمان حرکت، فیدبک، Interlock، Fault و وضعیت عملیاتی بهصورت هماهنگ مدیریت شوند.