انکودر چیست و در ماشینآلات صنعتی چه کاربردی دارد؟
انکودر (Encoder) یکی از تجهیزات مهم در سیستمهای اتوماسیون صنعتی است که برای دریافت اطلاعات مربوط به حرکت، سرعت، موقعیت و میزان چرخش یک محور استفاده میشود. در ماشینآلاتی که لازم است PLC بداند یک موتور، شفت، رول، نوار نقاله یا مکانیزم مکانیکی با چه سرعتی حرکت میکند یا چه مقدار جابهجا شده است، انکودر میتواند اطلاعات حرکت را به صورت پالسهای الکتریکی در اختیار سیستم کنترل قرار دهد.
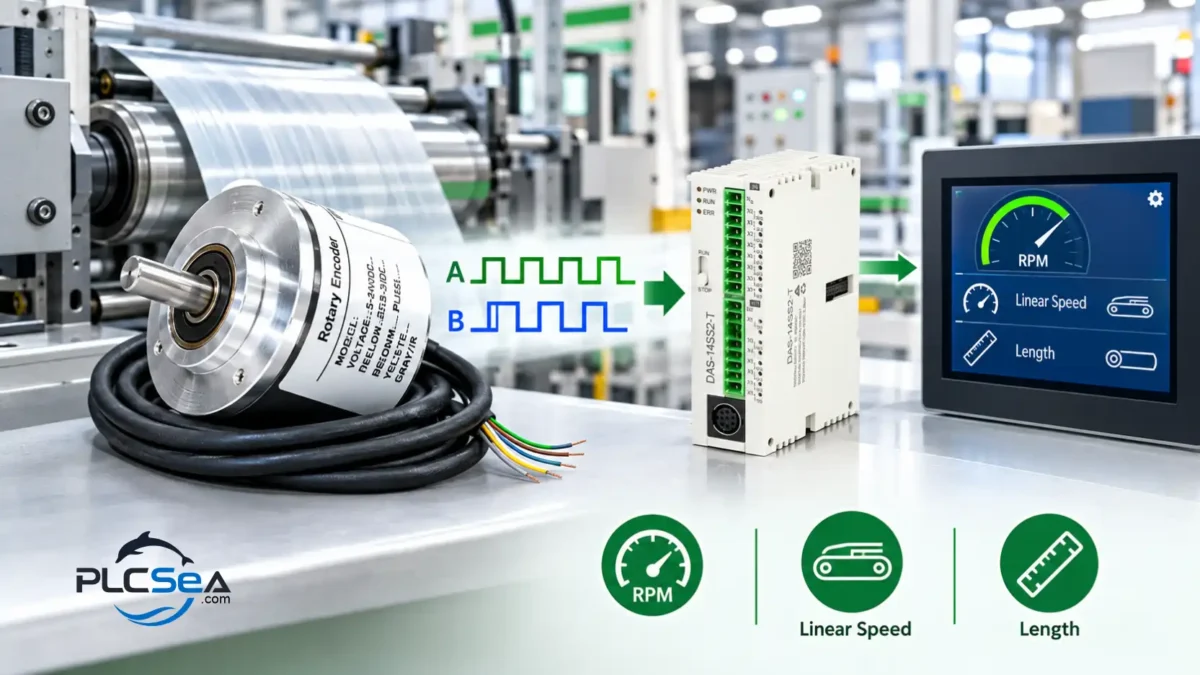
در یک انکودر روتاری، با چرخش شفت، پالس تولید میشود و PLC یا کنترلر با شمارش این پالسها میتواند سرعت چرخش محور را محاسبه کند. اگر انکودر به یک چرخ اندازهگیری، رول، گیربکس یا مکانیزم تبدیل حرکت دورانی به خطی متصل شود، همین اطلاعات میتواند برای اندازهگیری طول و سرعت خطی نیز استفاده شود.
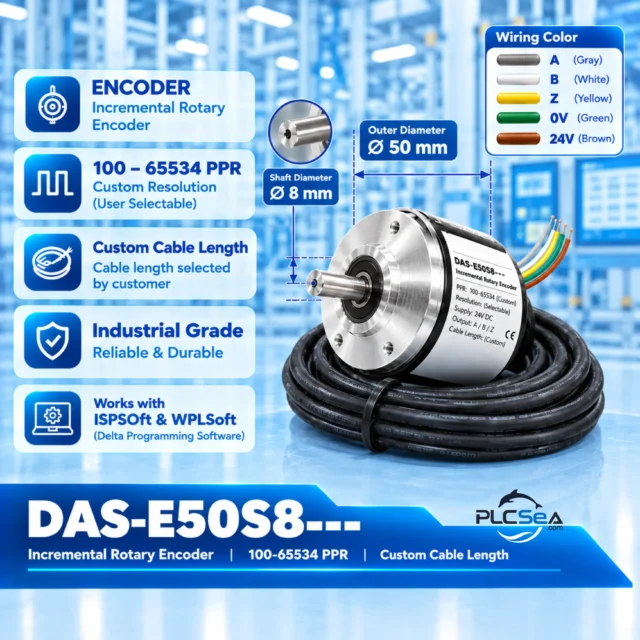
معرفی انکودرِ DAS-E50S8 360R
محصول ارائهشده یک Rotary Encoder برای دریافت فیدبک حرکت دورانی در سیستمهای صنعتی است. این انکودر دارای شفت فلزی و بدنه استوانهای فلزی بوده و همراه با کابل خروجی ارائه میشود.
بر اساس اطلاعات قابل مشاهده روی نمونه محصول، مشخصات درجشده روی انکودر شامل مواردی مانند Rotary Encoder، مدل محصول، تغذیه، رنگبندی سیمها و Pulse است. در تصویر محصول عبارت PULSE 360R نیز روی لیبل دیده میشود. رنگهای سیم در مستند ارائهشده شامل سبز، قهوهای، زرد، سفید و خاکستری هستند.
انکودر DAS-E50S8 360 میتواند در پروژههایی که PLC به اطلاعات سرعت یا حرکت محور نیاز دارد، به عنوان سنسور فیدبک استفاده شود؛ برای مثال در نوار نقاله، دستگاههای بستهبندی، ماشینآلات تولید، رولرها، سیستمهای انتقال، دستگاههای برش و مکانیزمهای دارای محور چرخان.
مشخصات فنی
انکودر روتاری DAS-E50S8 برای استفاده در سیستمهای اتوماسیون صنعتی و اندازهگیری سرعت، دور و حرکت طراحی شده است. این محصول قابلیت تولید پالسهای قابل تنظیم را دارد و امکان سفارش انکودر با تعداد پالس مورد نیاز کاربر از 1 تا 65,534 پالس در هر دور (PPR) فراهم است. همچنین طول کابل انکودر میتواند متناسب با نیاز پروژه و به طول مورد درخواست مشتری تولید و ارائه شود.
این انعطافپذیری امکان استفاده از انکودر را در طیف گستردهای از ماشینآلات، از اندازهگیری RPM موتور و شفت گرفته تا اندازهگیری طول، سرعت خطی، نوار نقاله، رولهای صنعتی، دستگاههای بستهبندی و سیستمهای Cut-to-Length فراهم میکند.
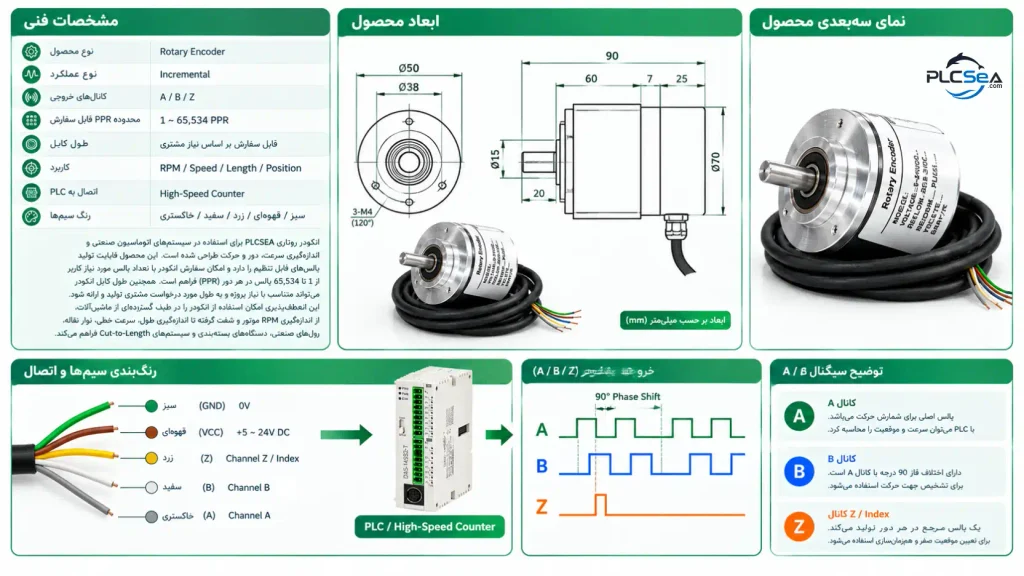
خروجیهای A، B و Z در انکودر افزایشی
در انکودرهای افزایشی، کانالهای A و B برای تشخیص میزان حرکت و در سیستمهای Quadrature برای تشخیص جهت حرکت استفاده میشوند. این دو سیگنال بهصورت پالسهای مربعی با اختلاف فاز نسبت به یکدیگر تولید میشوند و PLC با شمارش پالسها میتواند مقدار حرکت یا سرعت چرخش را محاسبه کند. کانال Z یا Index یک پالس مرجع در هر دور ایجاد میکند و میتواند برای مشخصکردن موقعیت مرجع یا تشخیص یک نقطه مشخص در هر چرخش مورد استفاده قرار گیرد. بنابراین، در یک سیستم کنترل صنعتی، A و B اطلاعات اصلی حرکت را فراهم میکنند و Z میتواند بهعنوان سیگنال مرجع یک دور مورد استفاده قرار گیرد.
انکودر چگونه سرعت را اندازهگیری میکند؟
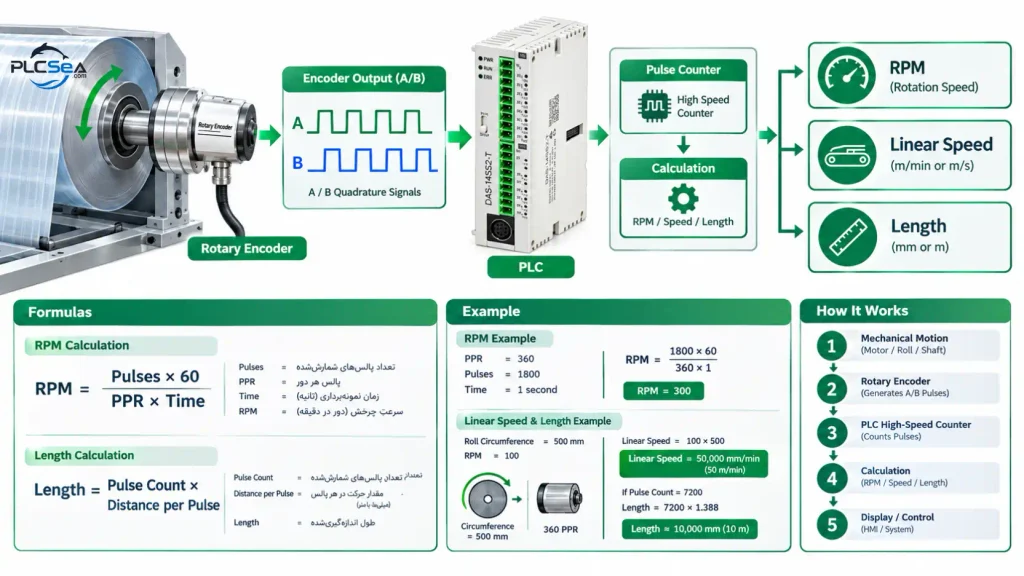
اصل کار بسیار ساده است.
فرض کنید انکودر در هر دور شفت، تعداد مشخصی پالس تولید کند. این مقدار معمولاً با PPR – Pulse Per Revolution بیان میشود.
برای مثال، اگر یک انکودر 360 پالس در هر دور تولید کند:
1 دور شفت = 360 پالس
اگر PLC در یک بازه زمانی مشخص تعداد پالسهای ورودی را بشمارد، میتوان سرعت چرخش محور را محاسبه کرد.
رابطه عمومی برای محاسبه RPM از تعداد پالسها:
یعنی:
RPM = (Number of Pulses × 60)
───────────────────
PPR × Time (seconds)
- Number of Pulses = تعداد پالسهای شمارششده
- PPR = تعداد پالس در هر دور
- Time = زمان نمونهبرداری بر حسب ثانیه
- RPM = سرعت چرخش بر حسب دور بر دقیقه
این رابطه بر اساس ارتباط بین تعداد پالس، رزولوشن انکودر و زمان اندازهگیری بهدست میآید.
مثال محاسبه RPM با انکودر
فرض کنیم انکودر مورد استفاده 360 PPR باشد.
اگر PLC در مدت 1 ثانیه، 1800 پالس دریافت کند:
RPM = (1800 × 60) / (360 × 1)
RPM = 300
بنابراین سرعت محور:
300 RPM
است.
این روش یکی از روشهای متداول برای اندازهگیری سرعت موتور و شفت در سیستمهای PLC است. در سرعتهای بالاتر، استفاده از High-Speed Counter در PLC اهمیت پیدا میکند تا پالسهای انکودر از دست نروند.
محاسبه RPM با فرکانس پالس
گاهی به جای شمارش تعداد پالس در یک بازه زمانی، فرکانس پالس انکودر بر حسب Hz در اختیار PLC قرار میگیرد.
در این حالت:
RPM = (Frequency × 60) / PPRبرای مثال، اگر:
PPR = 360
Frequency = 1800 Hz
باشد:
RPM = (1800 × 60) / 360

RPM = 300
بنابراین PLC میتواند از فرکانس سیگنال انکودر برای محاسبه مستقیم سرعت محور استفاده کند. رابطه بین سرعت، PPR و فرکانس پالس نیز به صورت Frequency = RPM × PPR / 60 بیان میشود.
کاربرد انکودر برای اندازهگیری سرعت خطی
انکودر فقط برای اندازهگیری RPM استفاده نمیشود.
اگر انکودر به یک رول یا چرخ اندازهگیری متصل شود، میتوان حرکت دورانی را به حرکت خطی تبدیل کرد.
فرض کنید محیط رول برابر باشد با:
C = 500 mmو انکودر با رول میچرخد.
هر یک دور رول برابر است با:
500 mmجابجایی خطی.
بنابراین اگر رول با سرعت:
100 RPMبچرخد:
Linear Speed = RPM × Circumference

Linear Speed = 100 × 500

Linear Speed = 50,000 mm/min
یا:
50 m/minبه این ترتیب، یک انکودر روتاری میتواند برای اندازهگیری سرعت حرکت یک فیلم، کاغذ، کابل، نوار، محصول یا ماده روی خط تولید استفاده شود. استفاده از انکودر همراه با چرخ اندازهگیری برای کاربردهایی مانند Cut-to-Length، اندازهگیری طول، Spooling و Print Registration نیز رایج است.
اندازهگیری طول با انکودر
یکی دیگر از کاربردهای مهم انکودر، اندازهگیری طول محصول یا ماده عبوری از یک دستگاه است.
فرض کنیم یک چرخ اندازهگیری با محیط:
500 mmداریم و انکودر در هر دور:
360 Pulseتولید میکند.
بنابراین مقدار حرکت به ازای هر پالس برابر است با:
500 / 360

= 1.388 mm/pulse
اگر PLC تعداد:
7200 Pulseرا بشمارد:
Length = 7200 × 1.388

≈ 10,000 mm
پس طول اندازهگیریشده تقریباً:
10 متر
خواهد بود.
این روش در ماشینهایی که محصول به صورت پیوسته حرکت میکند بسیار کاربردی است.
کاربرد انکودر در دستگاههای صنعتی
انکودر میتواند در قسمتهای مختلف یک ماشین مورد استفاده قرار گیرد.
1. نوار نقاله
با نصب انکودر روی محور نوار نقاله، PLC میتواند سرعت حرکت نوار را محاسبه کند.
کاربردها:
- کنترل سرعت نوار
- محاسبه سرعت خط
- تشخیص توقف نوار
- هماهنگسازی چند نوار
- اندازهگیری طول حرکت محصول
2. دستگاه بستهبندی
در ماشینهای بستهبندی، حرکت فیلم یا رول باید با عملکرد فک، کاتر یا سیستم دوخت هماهنگ باشد.
انکودر میتواند حرکت رول را به PLC اعلام کند تا کنترلر بداند چه مقدار فیلم جابهجا شده است.
برای مثال:
Encoder
   ↓
PLC High Speed Counter
   ↓
Pulse Calculation
   ↓
Length / Speed
   ↓
Cutting Command
در چنین سیستمهایی انکودر میتواند نقش مهمی در هماهنگی حرکت مواد و عملیات برش داشته باشد.
3. دستگاه برش طولی و Cut-to-Length
در دستگاههای برش، PLC باید بداند چه مقدار ماده عبور کرده است.
انکودر روی رول اندازهگیری قرار میگیرد و PLC پالسها را شمارش میکند.
مثلاً:
360 Pulse = 500 mmاگر PLC به تعداد پالس موردنیاز برای طول تنظیمشده برسد، میتواند فرمان توقف، برش یا عملیات بعدی را صادر کند.
برای سیستمهای اندازهگیری خطی، رابطه بین محیط چرخ، PPR و رزولوشن خطی یکی از پارامترهای اصلی طراحی است.
4. دستگاه چاپ
در ماشینهای چاپ، حرکت دقیق رول و هماهنگی آن با عملیات چاپ اهمیت دارد.
انکودر میتواند اطلاعات حرکت رول را به کنترلر ارسال کند تا سیستم بتواند:
- سرعت رول را اندازهگیری کند.
- حرکت ماده را محاسبه کند.
- موقعیت چاپ را کنترل کند.
- عملیاتهای مختلف را با حرکت خط هماهنگ کند.
5. ماشینهای دارای موتور و گیربکس
گاهی انکودر مستقیماً روی موتور نصب نمیشود و روی محور خروجی گیربکس قرار میگیرد.
در این حالت باید نسبت انتقال نیز در محاسبات در نظر گرفته شود.
مثلاً:
Motor
  ↓
Gearbox
  ↓
Encoder
  ↓
PLC
اگر انکودر روی محور خروجی باشد، RPM اندازهگیریشده مربوط به محور انکودر است، نه الزاماً محور موتور.
بنابراین در طراحی برنامه PLC باید محل نصب انکودر و نسبت گیربکس مشخص باشد.
چرا PPR انکودر اهمیت دارد؟
PPR یکی از پارامترهای مهم هنگام انتخاب انکودر است.
هرچه تعداد پالس در هر دور بیشتر باشد، اطلاعات بیشتری از حرکت در اختیار کنترلر قرار میگیرد؛ اما در مقابل، فرکانس پالس تولیدشده نیز با افزایش سرعت بیشتر میشود.
فرکانس تقریبی پالس از رابطه زیر بهدست میآید:
Frequency = (RPM × PPR) / 60برای مثال، یک انکودر 1000 PPR در سرعت 3000 RPM تقریباً:
Frequency = (3000 × 1000) / 60

= 50,000 Hz
تولید میکند.
بنابراین هنگام انتخاب انکودر، علاوه بر PPR باید توانایی ورودی PLC یا High-Speed Counter برای دریافت فرکانس موردنظر نیز بررسی شود.
انکودر و PLC؛ ارتباط بین سنسور و کنترلر
در یک سیستم اتوماسیون صنعتی معمولاً مسیر اطلاعات به شکل زیر است:
حرکت مکانیکی
      ↓
   Encoder
      ↓
Pulse Signal
      ↓
PLC High-Speed Input
      ↓
Pulse Counter
      ↓
Calculation
      ↓
RPM / Speed / Length
      ↓
HMI / Control Logic
PLC میتواند تعداد پالسها را دریافت و بر اساس زمان نمونهبرداری، PPR، محیط رول و نسبت انتقال، پارامتر موردنظر را محاسبه کند.
برای سرعتهای بالا، استفاده از ورودیهای High-Speed Counter اهمیت ویژهای دارد؛ زیرا ورودی معمولی PLC ممکن است برای دریافت تمام پالسهای سریع مناسب نباشد.
نکته مهم در طراحی سیستم انکودر
برای یک محاسبه صحیح باید حداقل این پارامترها مشخص باشند:
1. PPR انکودر
تعداد پالس در هر دور.
2. Maximum RPM
بیشترین سرعت محور.
3. Pulse Frequency
حداکثر فرکانس پالس قابل تولید.
4. نوع شمارش PLC
مثلاً شمارش تکلبه یا روشهای چندلبه/Quadrature در صورت وجود کانالهای مربوطه.
5. محل نصب انکودر
موتور، ورودی گیربکس، خروجی گیربکس، رول یا چرخ اندازهگیری.
6. محیط رول یا چرخ
برای تبدیل RPM به سرعت خطی و طول.
7. زمان نمونهبرداری
برای محاسبه RPM از تعداد پالسها در یک بازه زمانی.
جمعبندی
انکودر یکی از ابزارهای مهم برای تبدیل حرکت مکانیکی به اطلاعات قابل پردازش برای PLC است.
با استفاده از پالسهای انکودر میتوان پارامترهایی مانند:
- RPM
- سرعت خطی
- طول حرکت
- موقعیت نسبی
- جهت حرکت در سیستمهای دارای فیدبک مناسب
- هماهنگی بین بخشهای مختلف ماشین
را در سیستم کنترل صنعتی به دست آورد.
در یک پروژه PLC، انتخاب صحیح PPR، بررسی فرکانس پالس، استفاده از High-Speed Counter و در نظر گرفتن نسبت گیربکس و محیط چرخ، بخش مهمی از طراحی سیستم اندازهگیری است.