مسئله پروژه
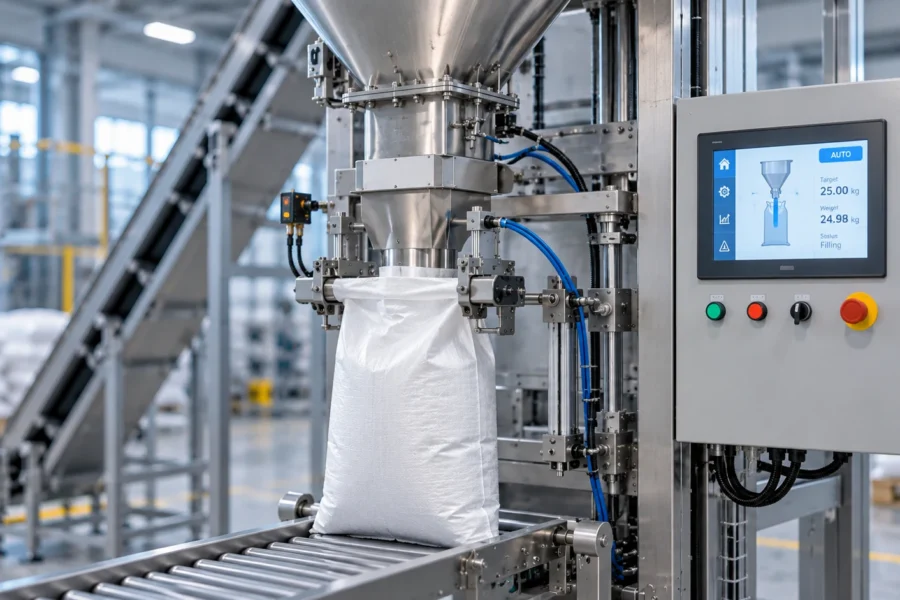
در دستگاههای کیسهپرکن، صرفاً روشن و خاموش کردن سیستم تغذیه برای دستیابی به یک فرآیند پایدار کافی نیست. سیستم کنترل باید بتواند حضور صحیح کیسه را تشخیص دهد، وزن را پایش کند، مراحل مختلف پرکردن را مدیریت کند و در شرایط خطا از ادامه سیکل جلوگیری کند.
در این سناریو، دستگاه برای بستهبندی مواد پودری یا گرانولی در نظر گرفته شده و هدف، طراحی ساختار کنترلی است که وابستگی فرآیند به فرمانهای دستی اپراتور را کاهش دهد و یک سیکل مشخص و قابل پایش ایجاد کند.
رویکرد مهندسی
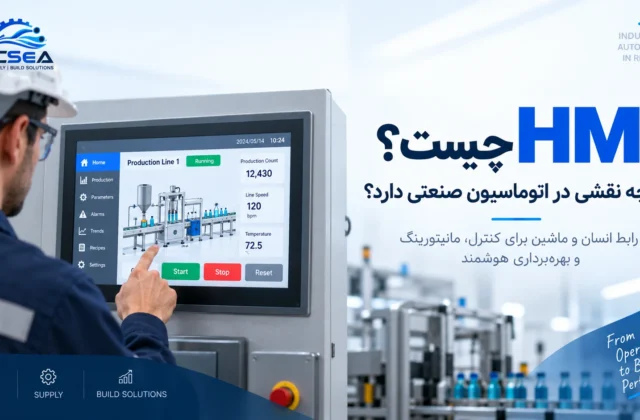
ساختار کنترل بر پایه PLC طراحی میشود و HMI رابط اصلی اپراتور با دستگاه است.
منطق کلی سیکل:
تشخیص کیسه → آمادهسازی سیکل → صفر کردن وزن → تغذیه سریع → تغذیه دقیق → رسیدن به وزن هدف → توقف تغذیه → آزادسازی کیسه
یکی از نکات اصلی طراحی، جلوگیری از پرشدن بیش از مقدار هدف است.
به همین دلیل فرآیند توزین به دو مرحله تقسیم میشود:
Coarse Filling — تغذیه سریع
در ابتدای سیکل، سیستم با دبی بالاتر کار میکند تا بخش عمده وزن هدف در زمان کوتاهتری تأمین شود.
Fine Filling — تغذیه دقیق
با نزدیک شدن وزن اندازهگیریشده به مقدار هدف، PLC فرمان تغییر وضعیت سیستم تغذیه را صادر میکند و فرآیند با دبی پایینتر ادامه پیدا میکند.
این ساختار امکان کنترل بهتر مرحله نهایی پرکردن را فراهم میکند و از ادامه تغذیه سریع تا لحظه رسیدن به Setpoint جلوگیری میکند.
معماری سیستم کنترل
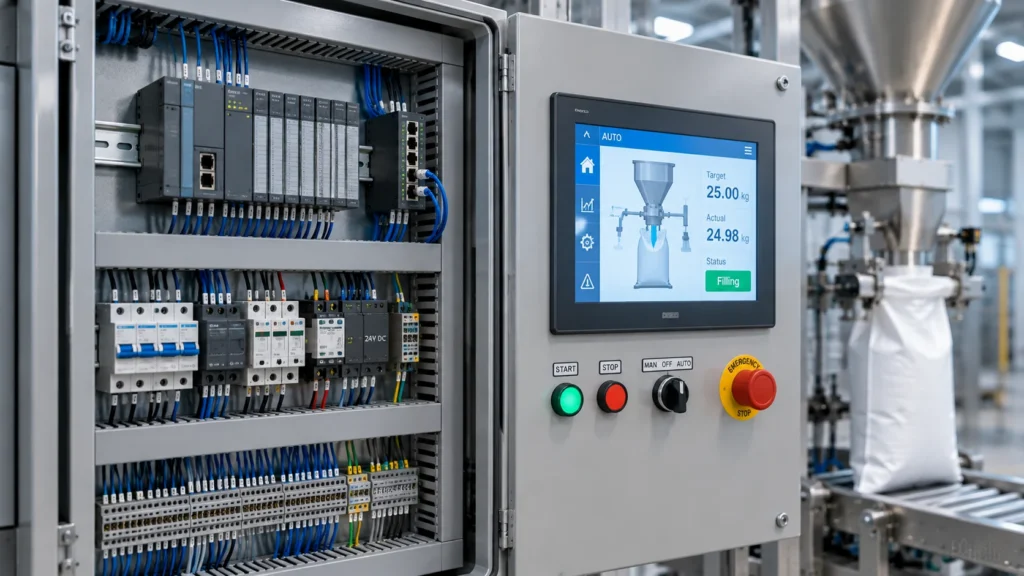
سیستم پیشنهادی از چند بخش اصلی تشکیل میشود:
PLC
اجرای Sequence اصلی دستگاه، پردازش ورودیها، کنترل خروجیها و مدیریت Interlockها.
HMI
تنظیم پارامترهای فرآیند و نمایش وضعیت دستگاه برای اپراتور.
Load Cell و سیستم اندازهگیری وزن
اندازهگیری وزن مواد در طول سیکل و انتقال مقدار اندازهگیریشده به سیستم کنترل.
سنسورها
تشخیص وضعیت کیسه و سایر شرایط لازم برای شروع یا ادامه سیکل.
سیستم تغذیه
کنترل ورود مواد به کیسه و تغییر بین مراحل تغذیه سریع و دقیق.
تجهیزات پنوماتیک و عملگرها
برای کنترل مکانیزمهایی مانند نگهداری یا آزادسازی کیسه.
مدارهای ایمنی
برای Emergency Stop و جلوگیری از ادامه عملکرد دستگاه در شرایط تعریفشده بهعنوان خطا.
منطق کنترلی دستگاه
PLC قبل از آغاز هر سیکل شرایط لازم را بررسی میکند.
برای مثال، اگر کیسه در موقعیت مناسب تشخیص داده نشود، فرمان شروع پرکردن صادر نمیشود.
پس از تأیید شرایط اولیه، سیستم اندازهگیری وزن آماده شده و مرحله تغذیه سریع آغاز میشود. با نزدیک شدن وزن به محدوده تعیینشده، سیستم وارد Fine Filling میشود.
پس از رسیدن به مقدار هدف، تغذیه متوقف و سیکل تکمیل میشود.
این ساختار باعث میشود مراحل مختلف دستگاه بهصورت یک State/Sequence مشخص اجرا شوند و هر مرحله تنها در صورت برقرار بودن شرایط موردنیاز به مرحله بعد منتقل شود.
رابط اپراتور HMI
HMI فقط برای نمایش اطلاعات استفاده نمیشود و بخشی از معماری عملیاتی دستگاه است.
اپراتور میتواند از طریق آن:
- وزن هدف را تعیین کند.
- وزن لحظهای را مشاهده کند.
- وضعیت سیکل دستگاه را ببیند.
- بین حالت Auto و Manual جابهجا شود.
- وضعیت ورودیها و خروجیهای مهم را بررسی کند.
- Alarmها را مشاهده و Reset کند.
- تعداد سیکلهای تکمیلشده را مشاهده کند.
پارامترهایی که مستقیماً روی عملکرد دستگاه تأثیر دارند نیز میتوانند با سطح دسترسی مناسب در HMI مدیریت شوند.
Interlock و مدیریت خطا
یکی از بخشهای مهم طراحی، جلوگیری از اجرای فرمان در شرایط نامعتبر است.
نمونه Interlockهای این سیستم عبارتاند از:
- جلوگیری از شروع سیکل بدون تشخیص کیسه
- جلوگیری از ادامه فرآیند در وضعیت Emergency
- توقف مناسب فرآیند در صورت بروز Fault
- جلوگیری از اجرای همزمان فرمانهای ناسازگار
- بررسی شرایط لازم قبل از انتقال به مرحله بعد
- امکان Reset کنترلشده پس از برطرف شدن خطا
هدف این منطق فقط متوقف کردن دستگاه نیست؛ سیستم باید در شرایط غیرعادی نیز وارد یک وضعیت قابل پیشبینی و ایمن شود.
نتیجه طراحی
خروجی این سناریوی مهندسی، یک معماری کنترلی ساختاریافته برای دستگاه کیسهپرکن است که فرآیند پرکردن را به یک Sequence مشخص و قابل پایش تبدیل میکند.
استفاده از PLC امکان مدیریت منطق دستگاه و Interlockها را فراهم میکند و HMI نیز دسترسی اپراتور به پارامترها، وضعیت فرآیند و Alarmها را در یک رابط واحد قرار میدهد.
تقسیم فرآیند به مراحل Coarse Filling و Fine Filling نیز امکان کنترل مناسبتر مرحله نهایی پرکردن را فراهم میکند.